Comece com a ferramenta certa
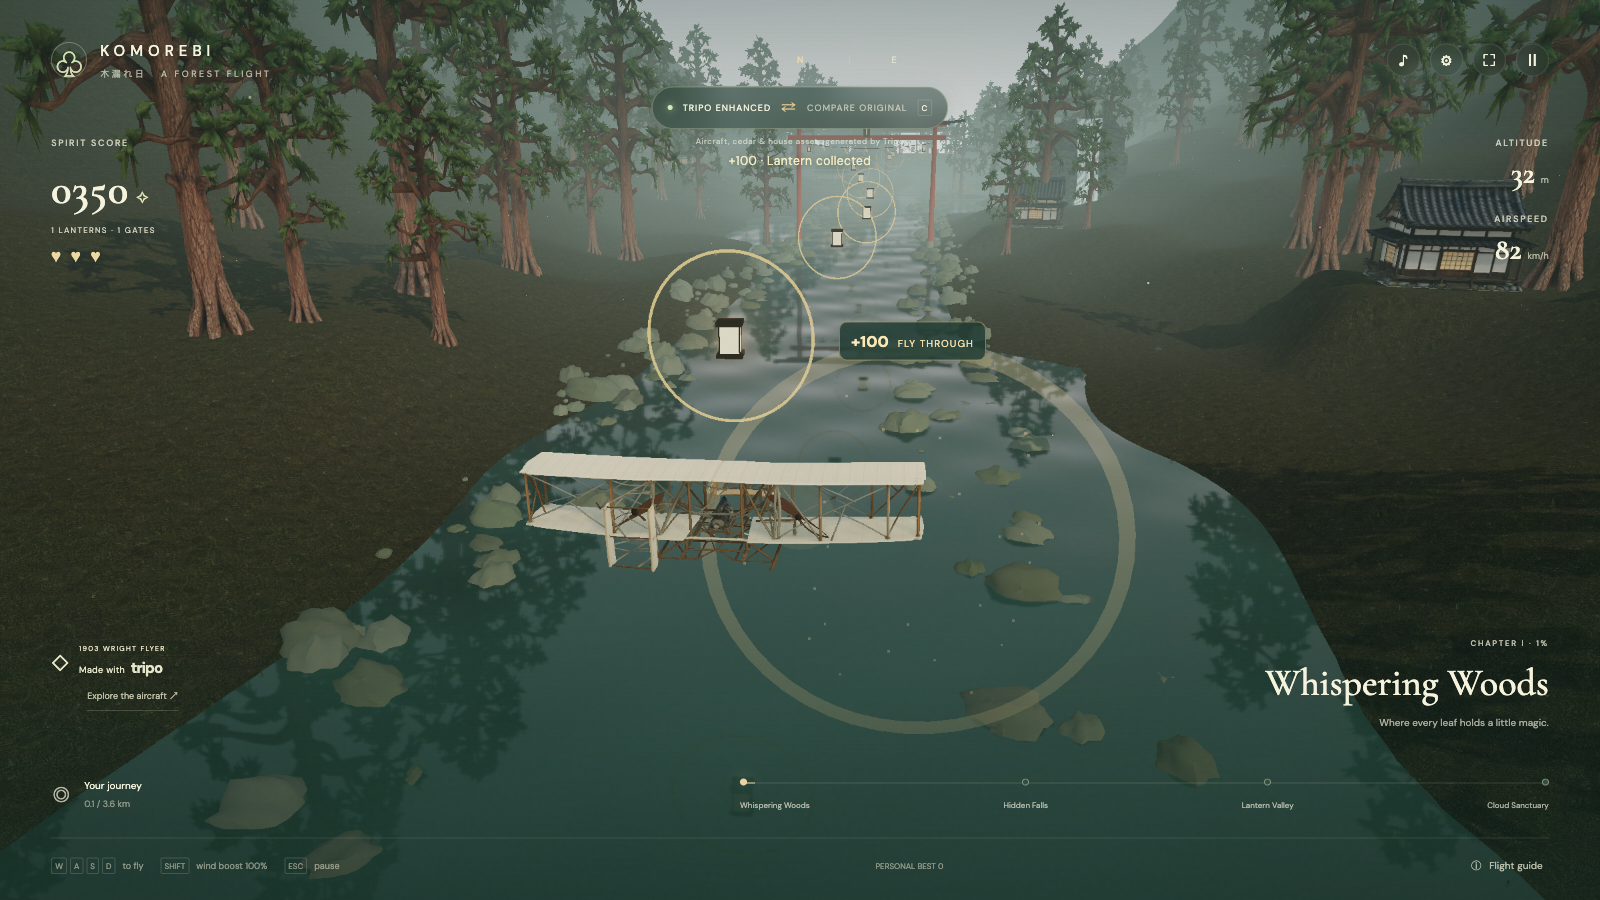
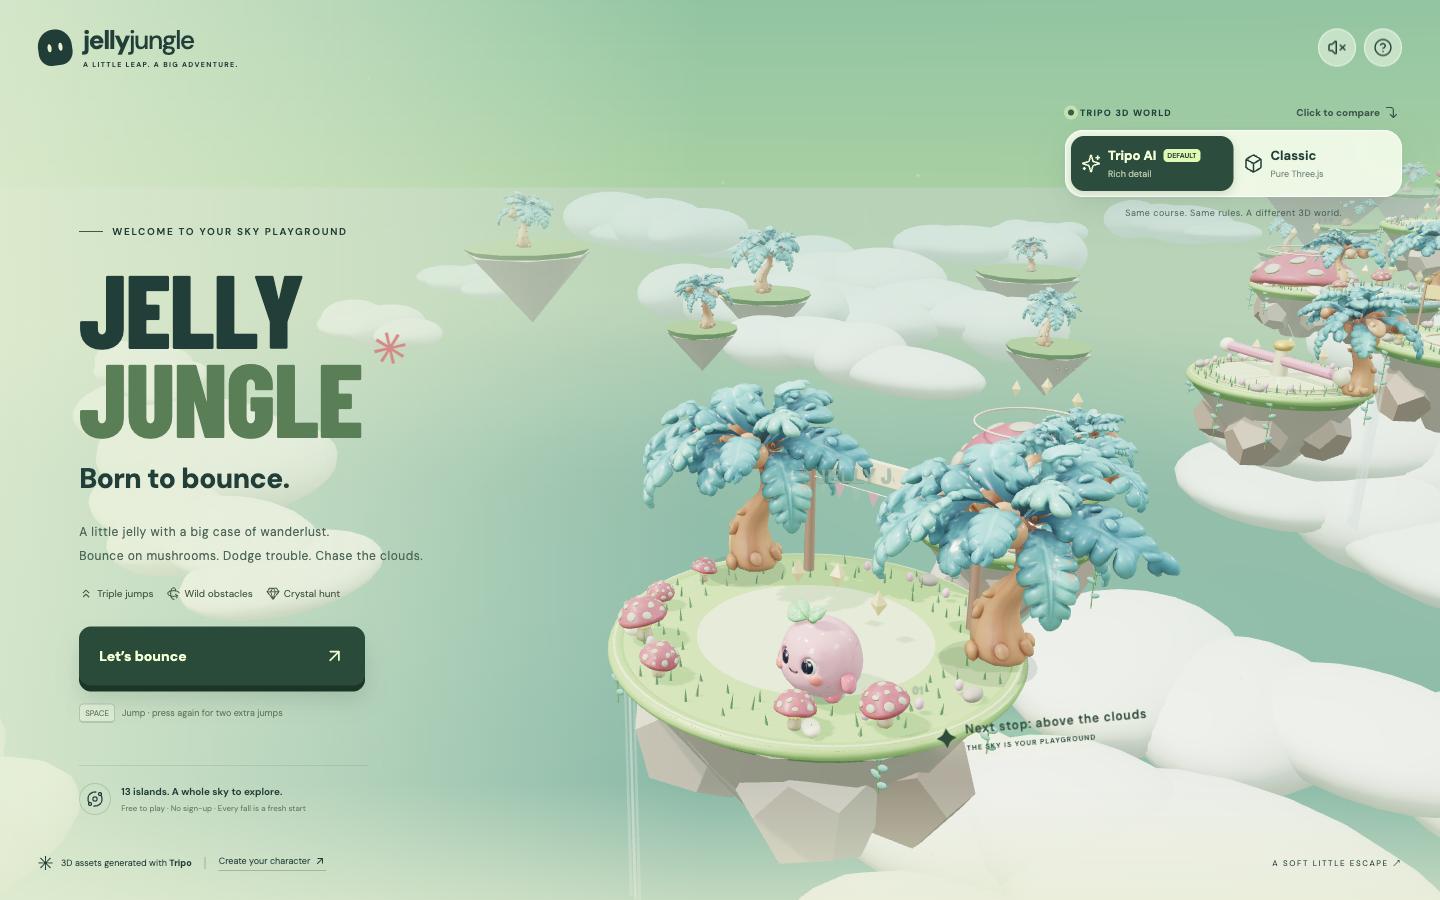
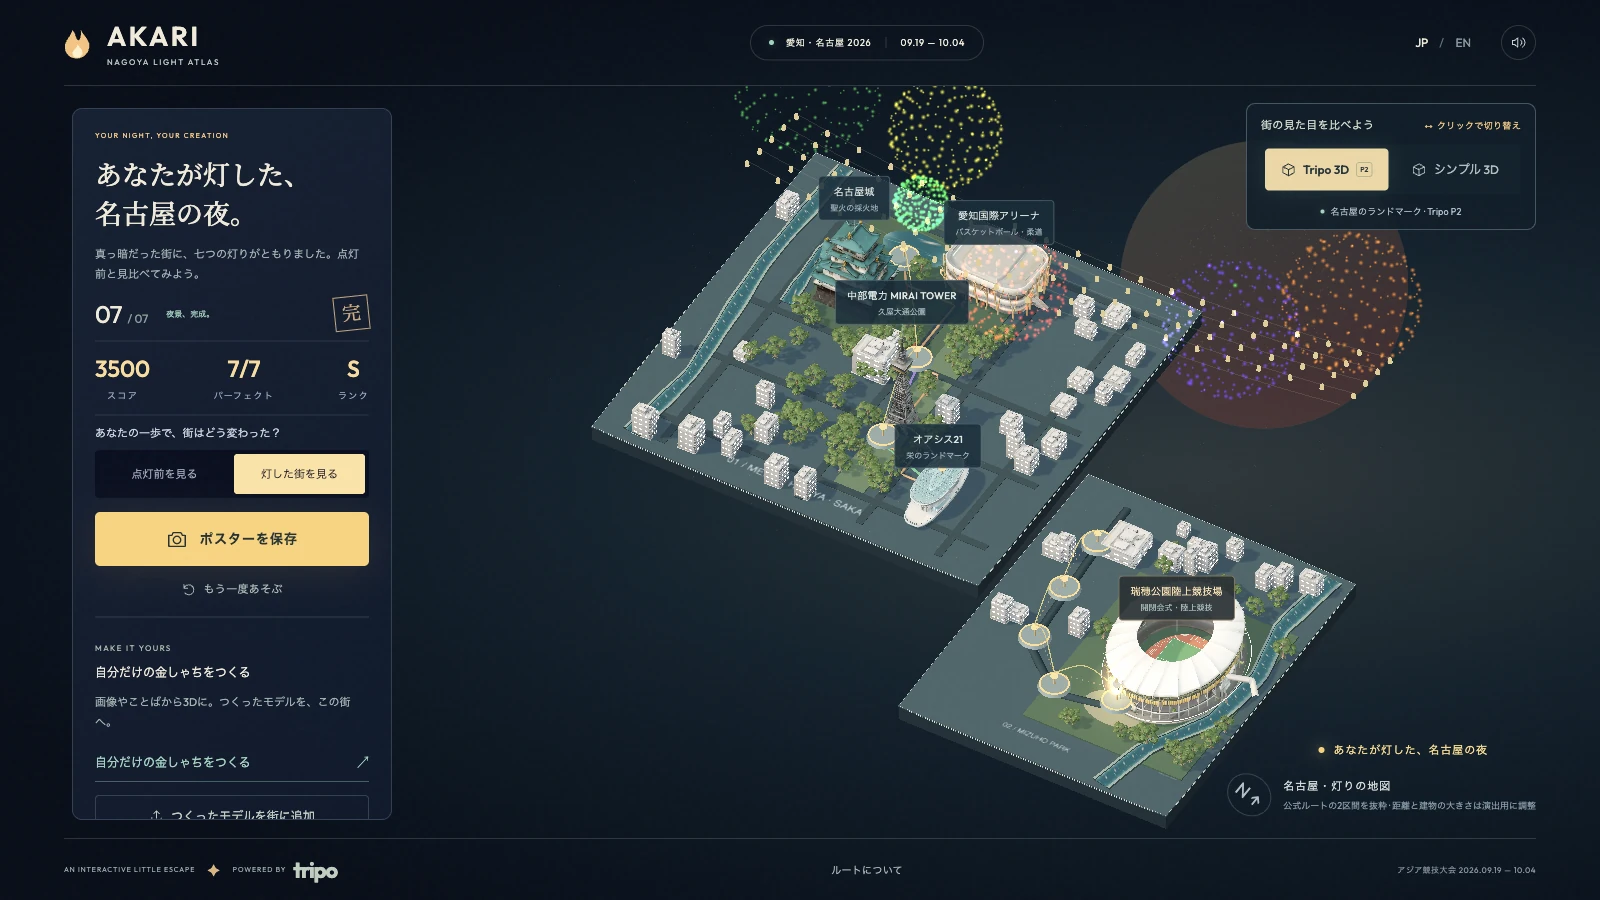
Abra seu assistente de programação ou ferramenta 3D preferida. Use o modelo indicado no exemplo como ponto de partida e consulte as instruções dos projetos vinculados.
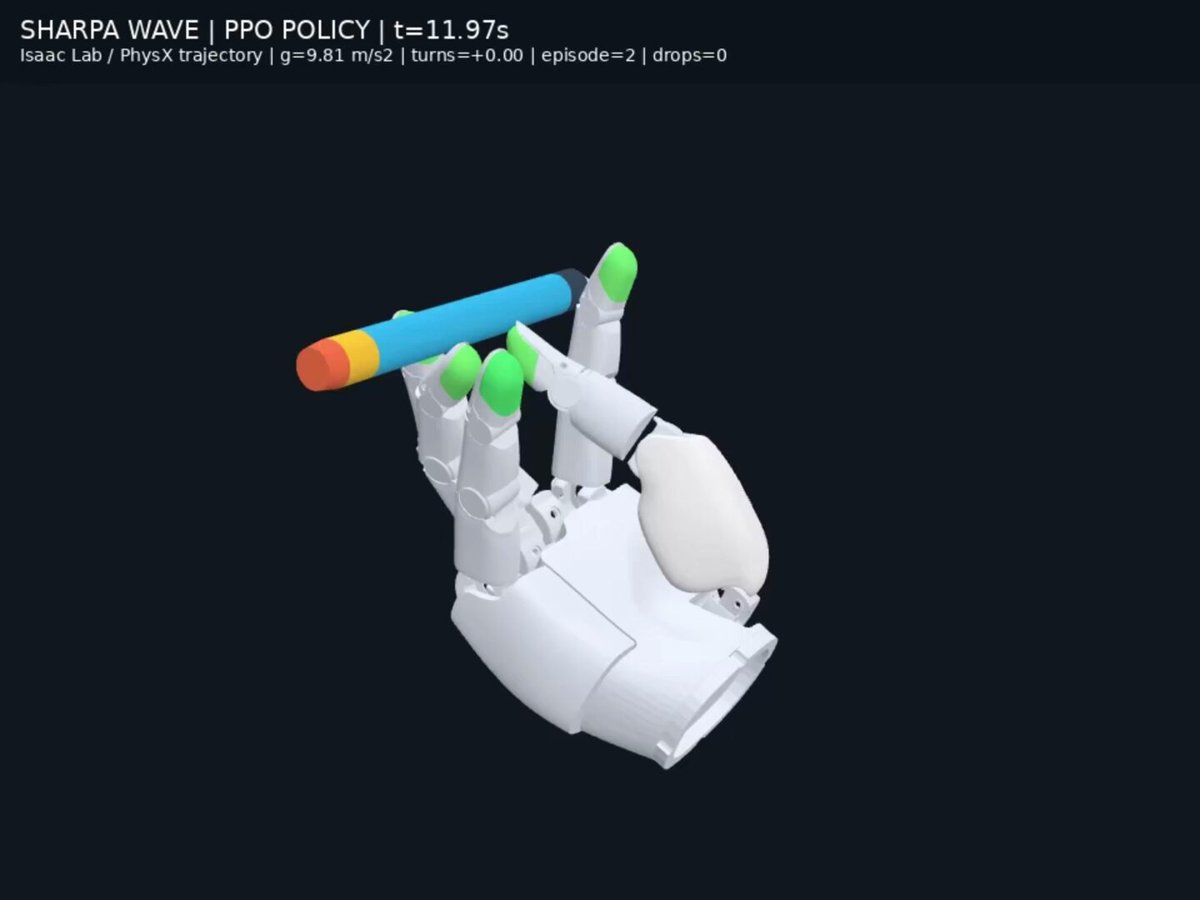
O autor afirma que este prompt em chinês foi fornecido ao GPT-6 Astra para usar o Isaac Lab no treinamento por aprendizado por reforço da mão robótica hábil Sharpa, criar por conta própria a malha 3D de uma caneta e entregar a política treinada e um vídeo de visualização.
Sobre este exemplo
Uma proposta inicial baseada no projeto público do criador, não uma cópia literal do prompt original. O resultado pode variar.
Abra seu assistente de programação ou ferramenta 3D preferida. Use o modelo indicado no exemplo como ponto de partida e consulte as instruções dos projetos vinculados.
Troque o tema, o estilo artístico ou o cenário. Defina bem a câmera e a interação. Crie primeiro uma versão pequena e refine um detalhe de cada vez.
Para um personagem ou objeto personalizado, crie um modelo 3D a partir de uma descrição curta ou imagem de referência e importe-o no projeto.
As prévias pertencem aos respectivos criadores. Consulte a fonte original e a licença do projeto antes de reutilizar código ou recursos.