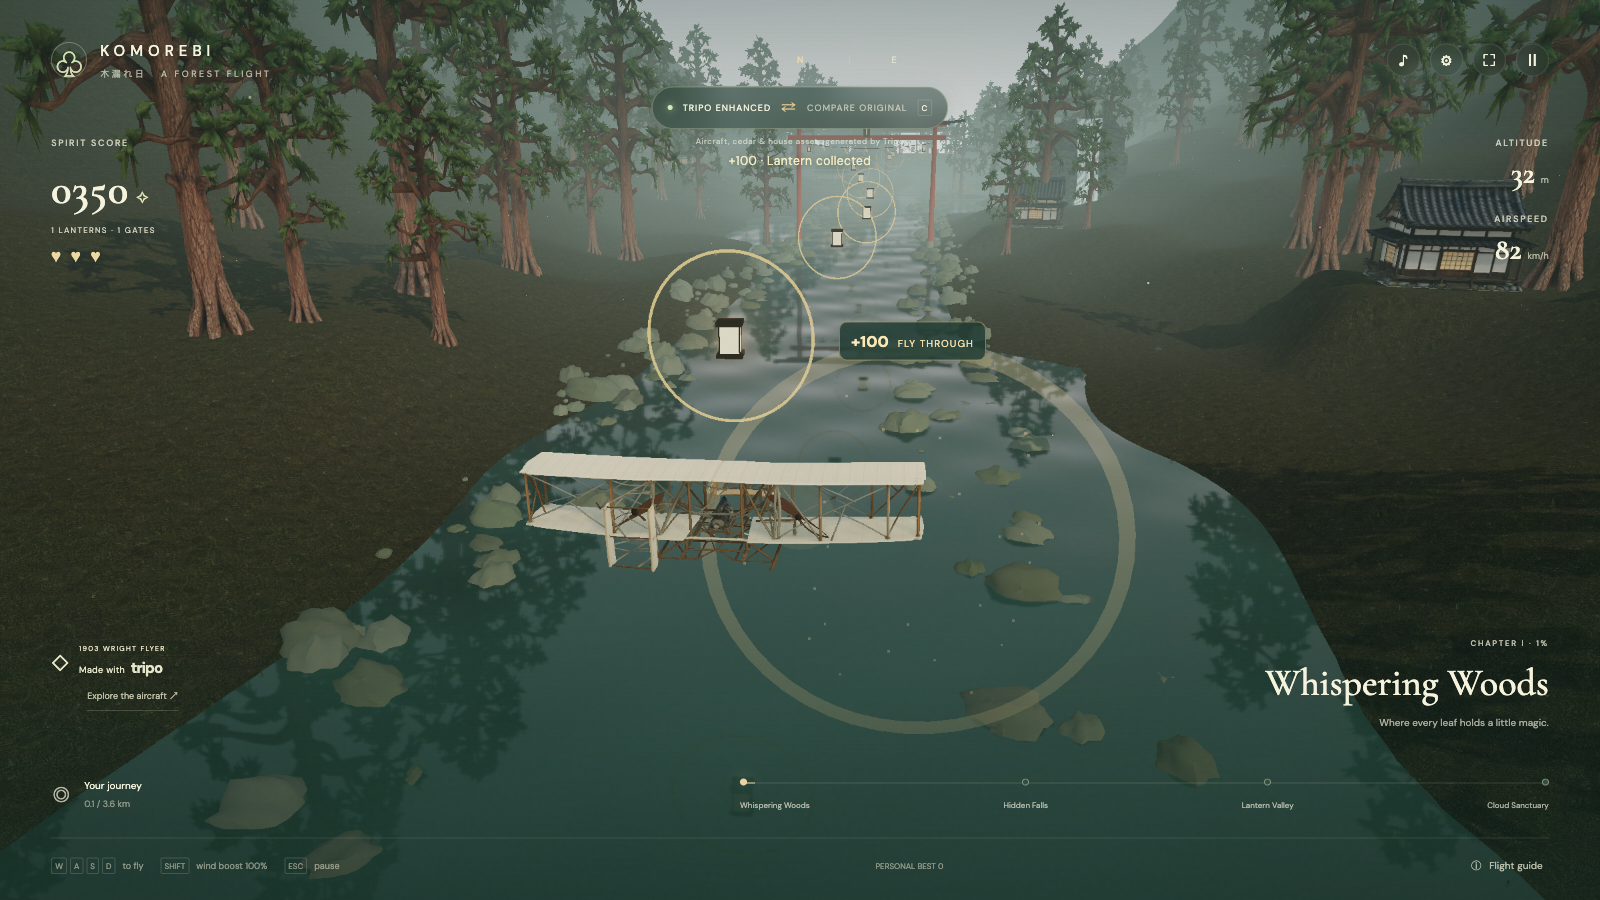
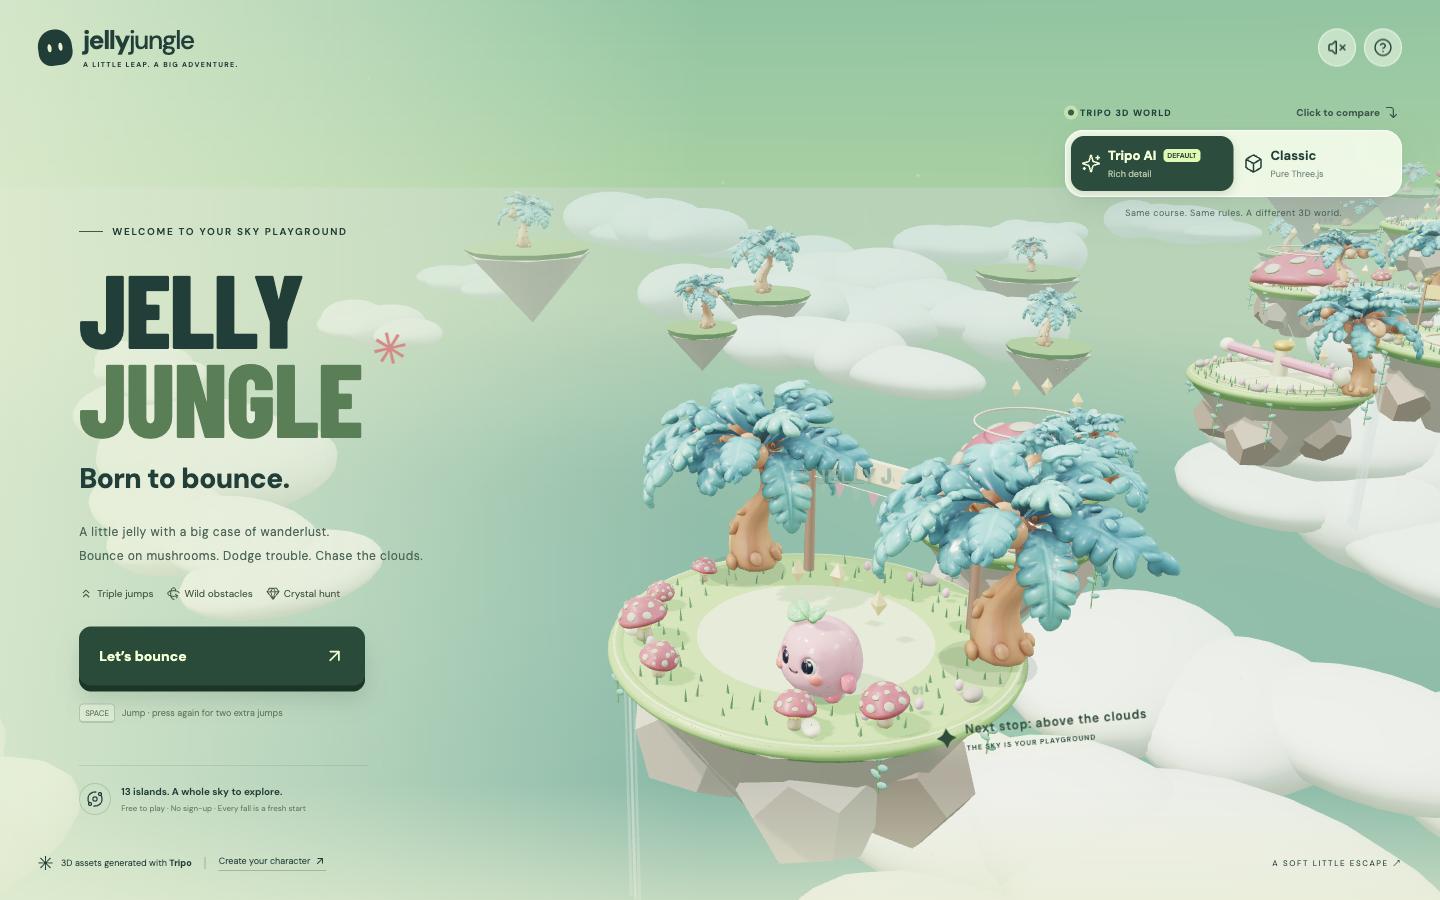
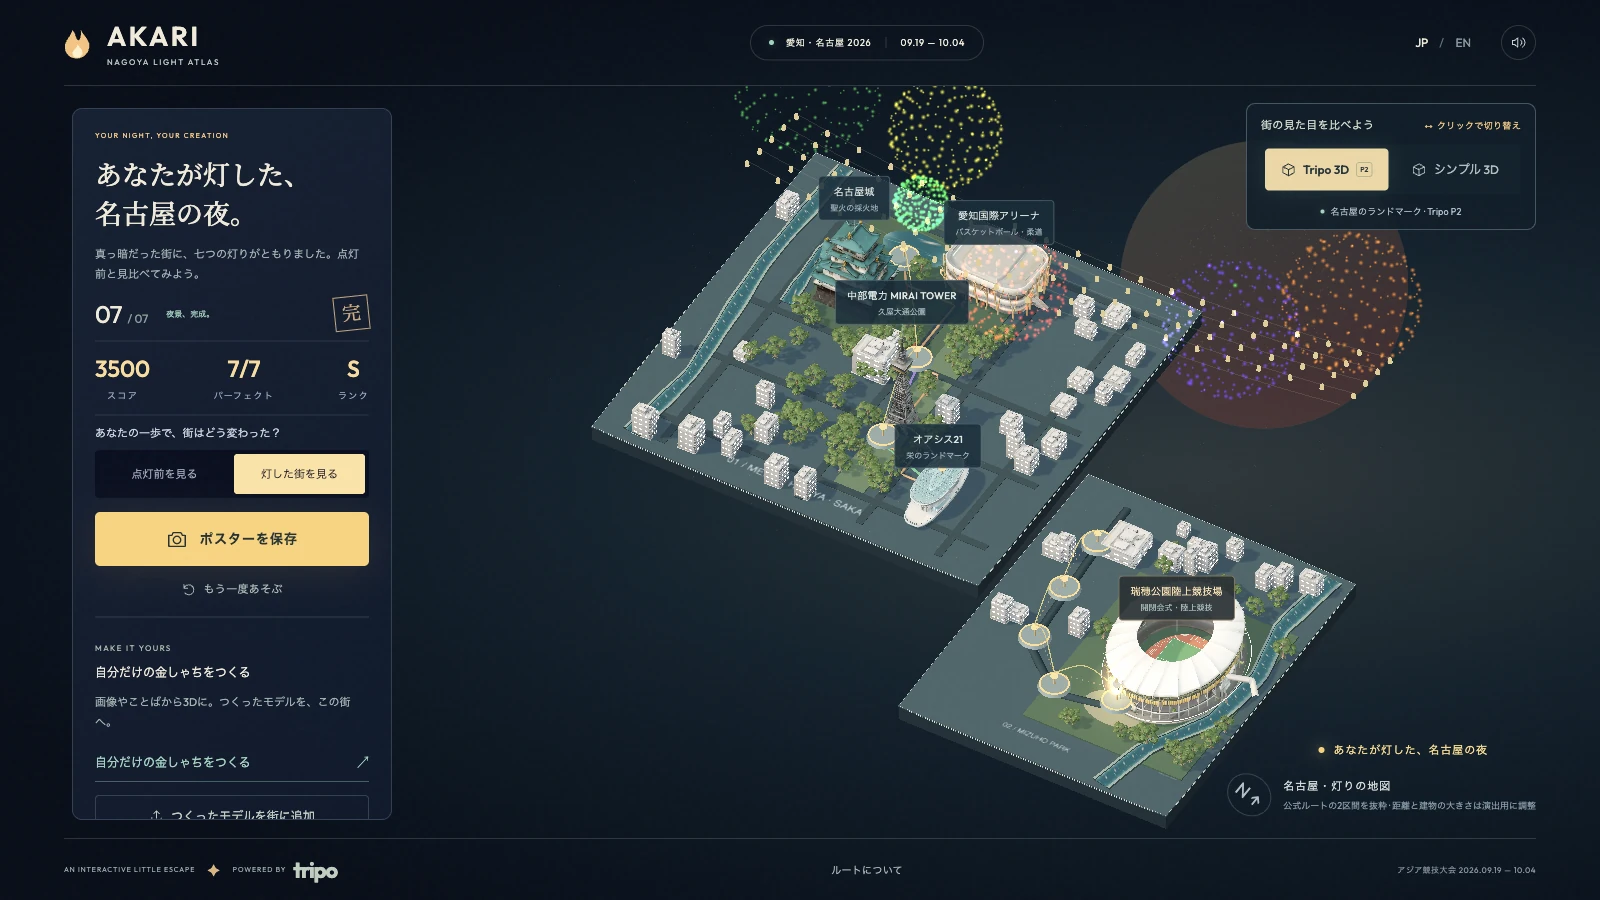
Почніть із відповідного інструмента
Відкрийте улюбленого помічника з програмування або 3D-інструмент. Спробуйте модель, зазначену в прикладі, і перевірте інструкції з налаштування в пов’язаних проєктах.
Автор зазначає, що цей китайськомовний промпт було надано GPT-6 Astra для навчання Dexterous Hand Sharpa методом підкріплювального навчання в Isaac Lab. Модель самостійно створює 3D-сітку ручки та готує навчену стратегію й відео з візуалізацією результату.
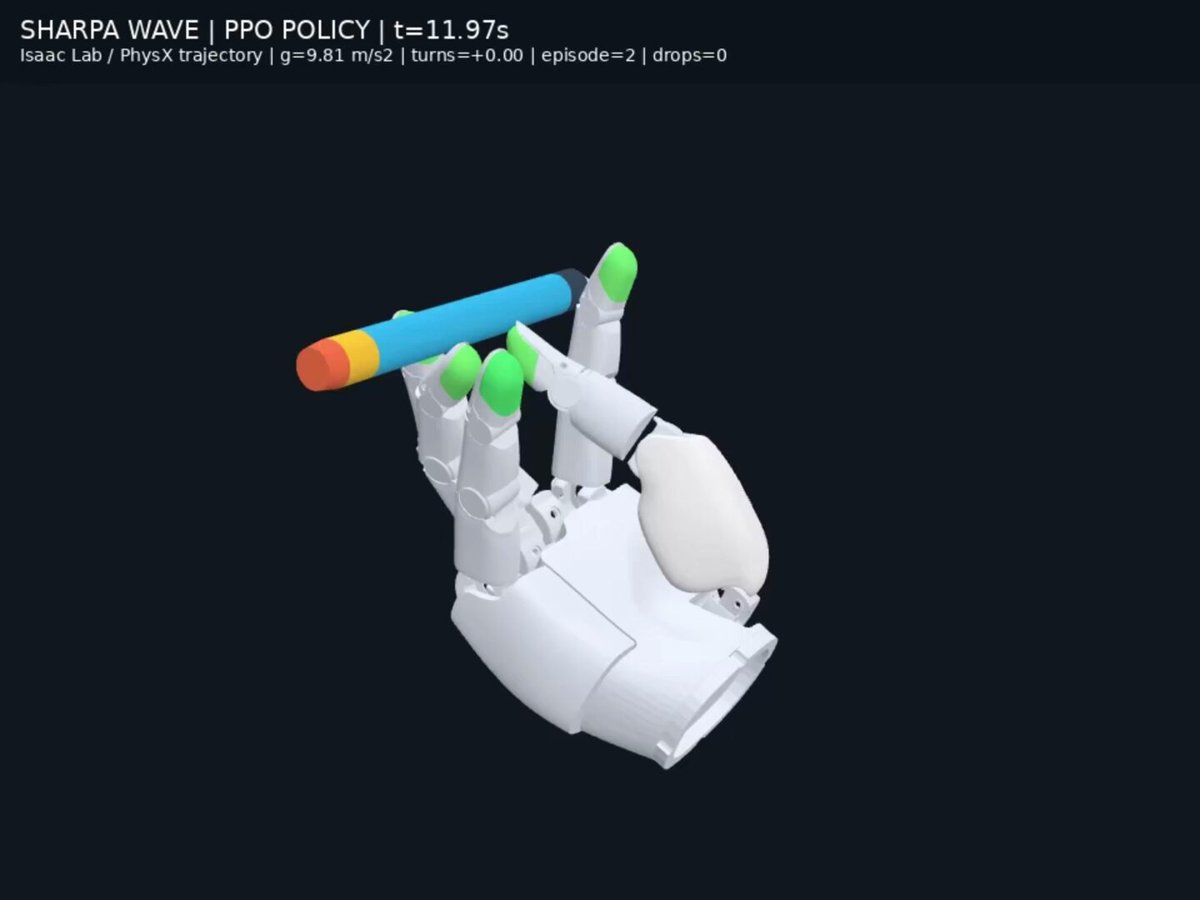
Про цей приклад
Початкове завдання на основі публічного проєкту автора, а не дослівний оригінальний промпт. Ваш результат може відрізнятися.
Відкрийте улюбленого помічника з програмування або 3D-інструмент. Спробуйте модель, зазначену в прикладі, і перевірте інструкції з налаштування в пов’язаних проєктах.
Замініть об’єкт, художній стиль чи оточення. Чітко опишіть камеру та взаємодію. Спершу створіть невелику версію, а потім удосконалюйте по одній деталі.
Для власного персонажа чи реквізиту створіть 3D-модель за коротким описом предмета або зображенням-зразком, а потім імпортуйте її до проєкту.
Права на попередні перегляди належать відповідним авторам. Перш ніж повторно використовувати код або матеріали, перевірте першоджерело й ліцензію проєкту.