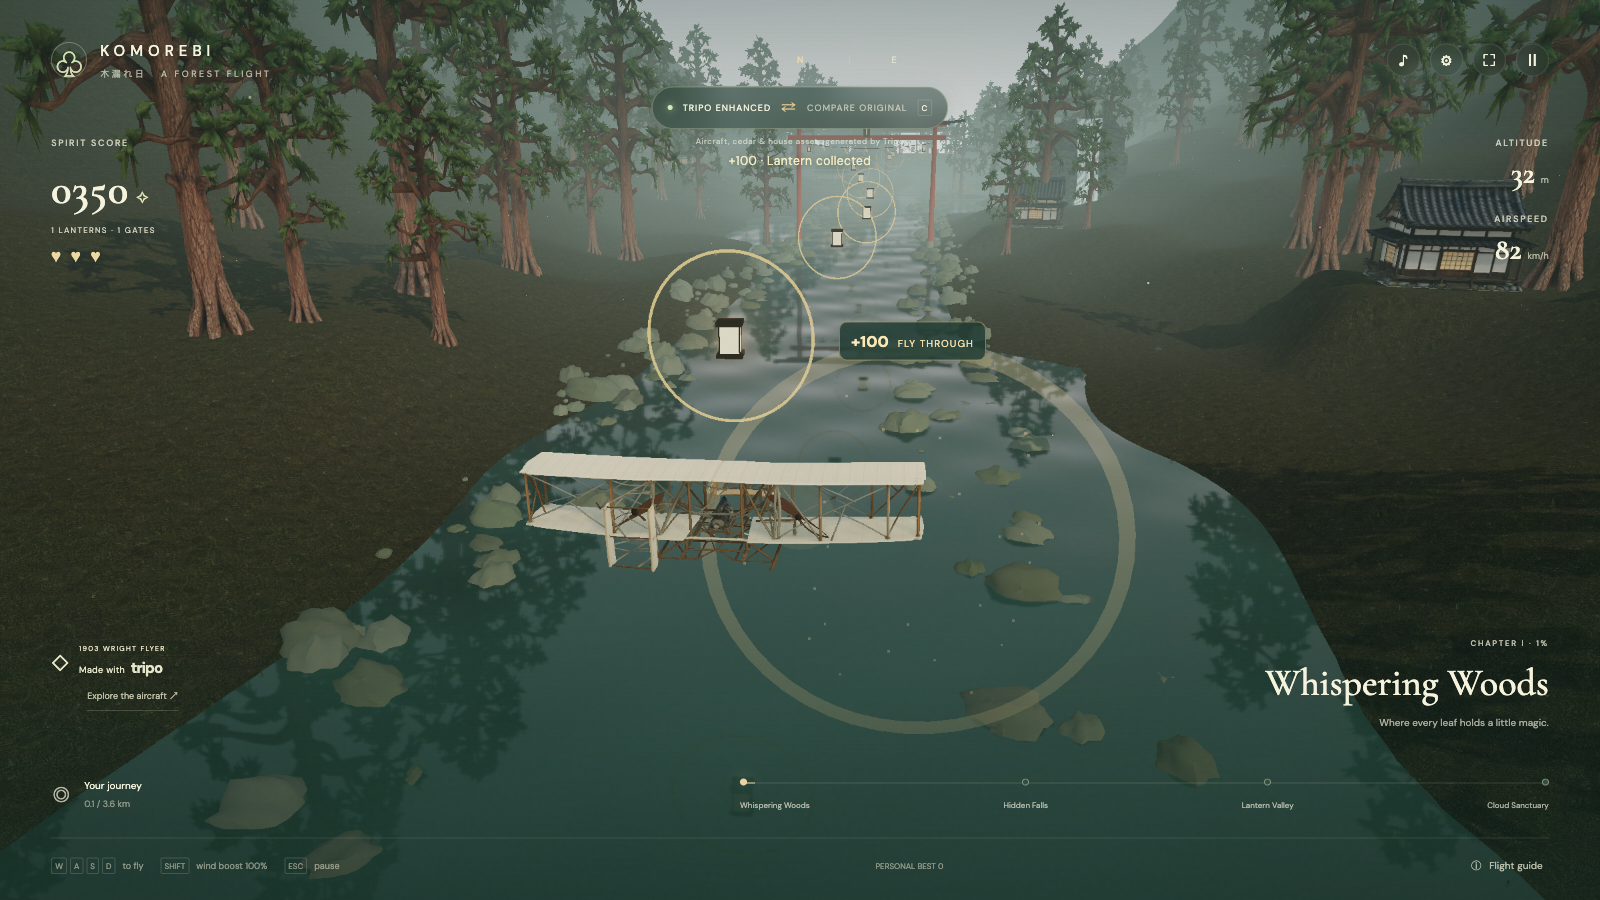
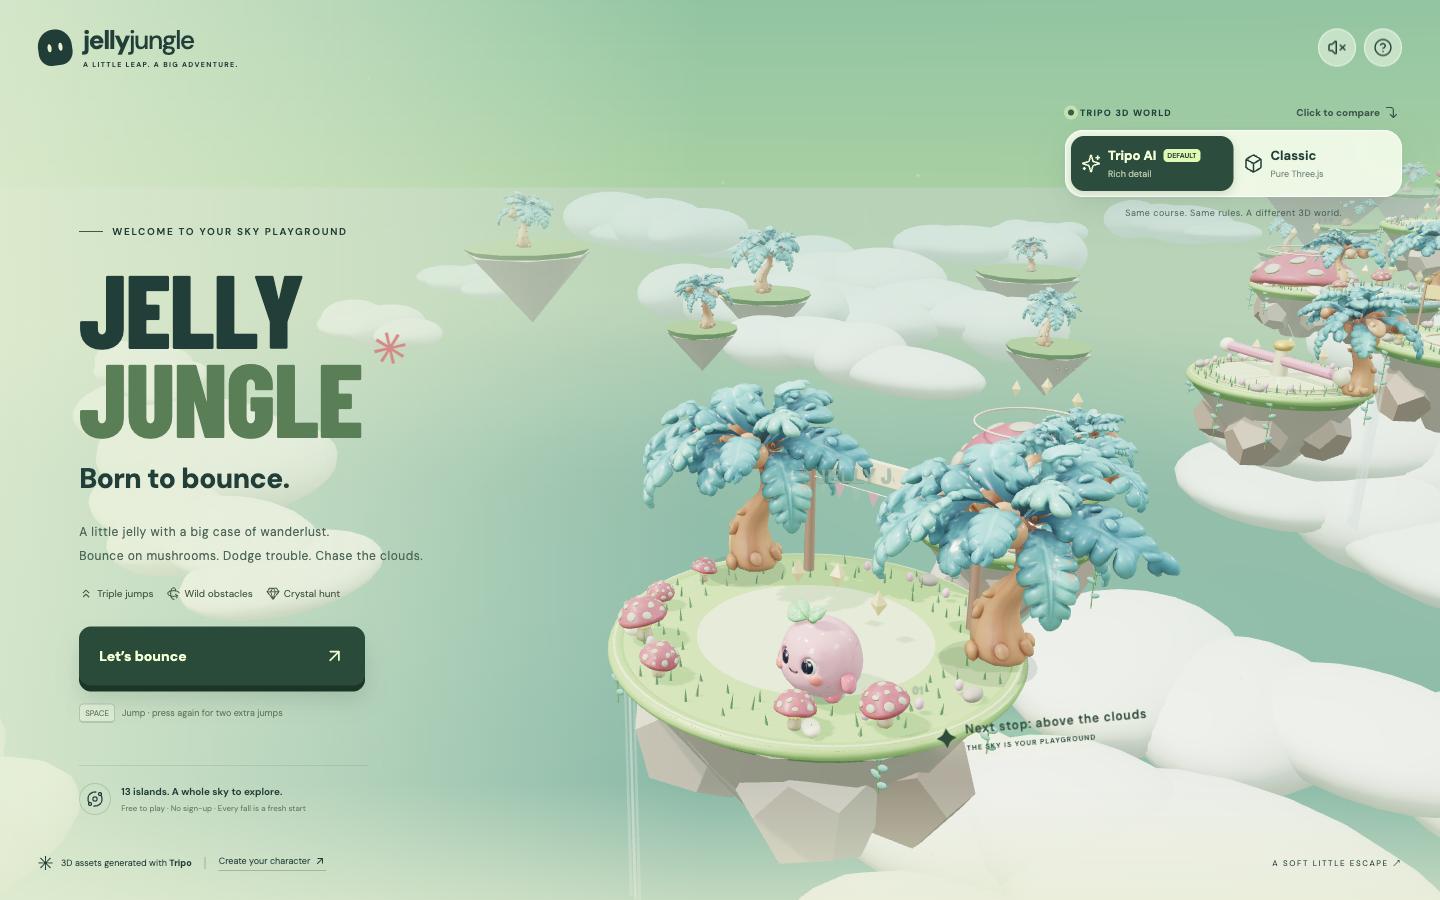
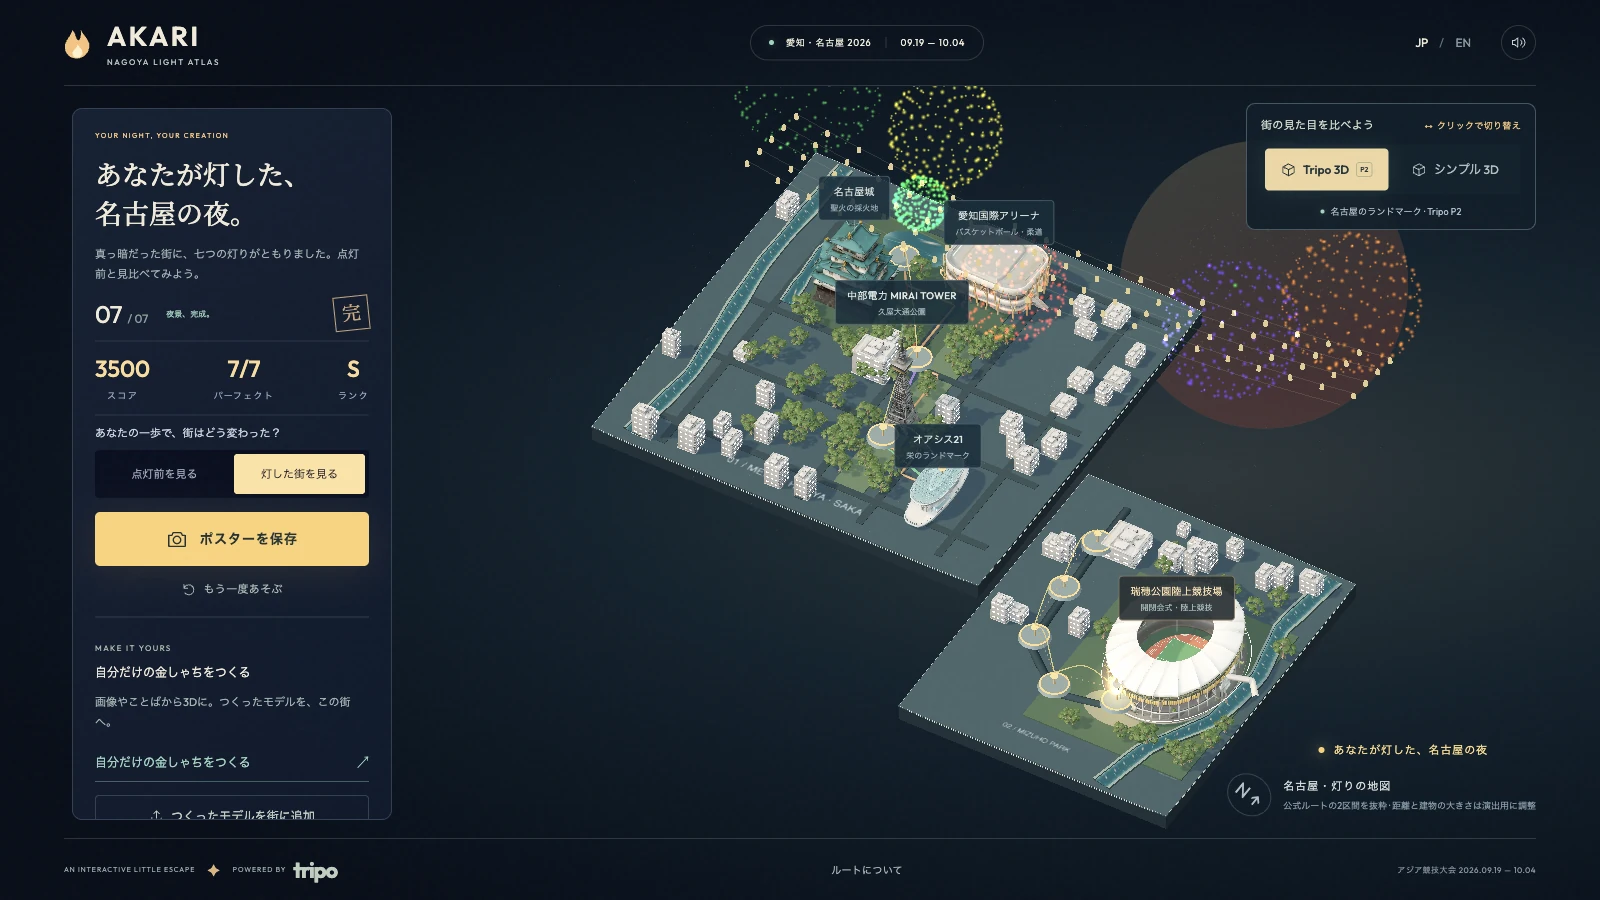
Начните с подходящего инструмента
Откройте привычного помощника для программирования или 3D-инструмент. Попробуйте модель, указанную в примере, и изучите инструкции по настройке в связанных проектах.
По словам автора, этот китайский промпт был предоставлен GPT-6 Astra для обучения ловкой руки Sharpa с подкреплением в Isaac Lab: модель должна самостоятельно создать 3D-сетку ручки и предоставить обученную стратегию и видео визуализации.
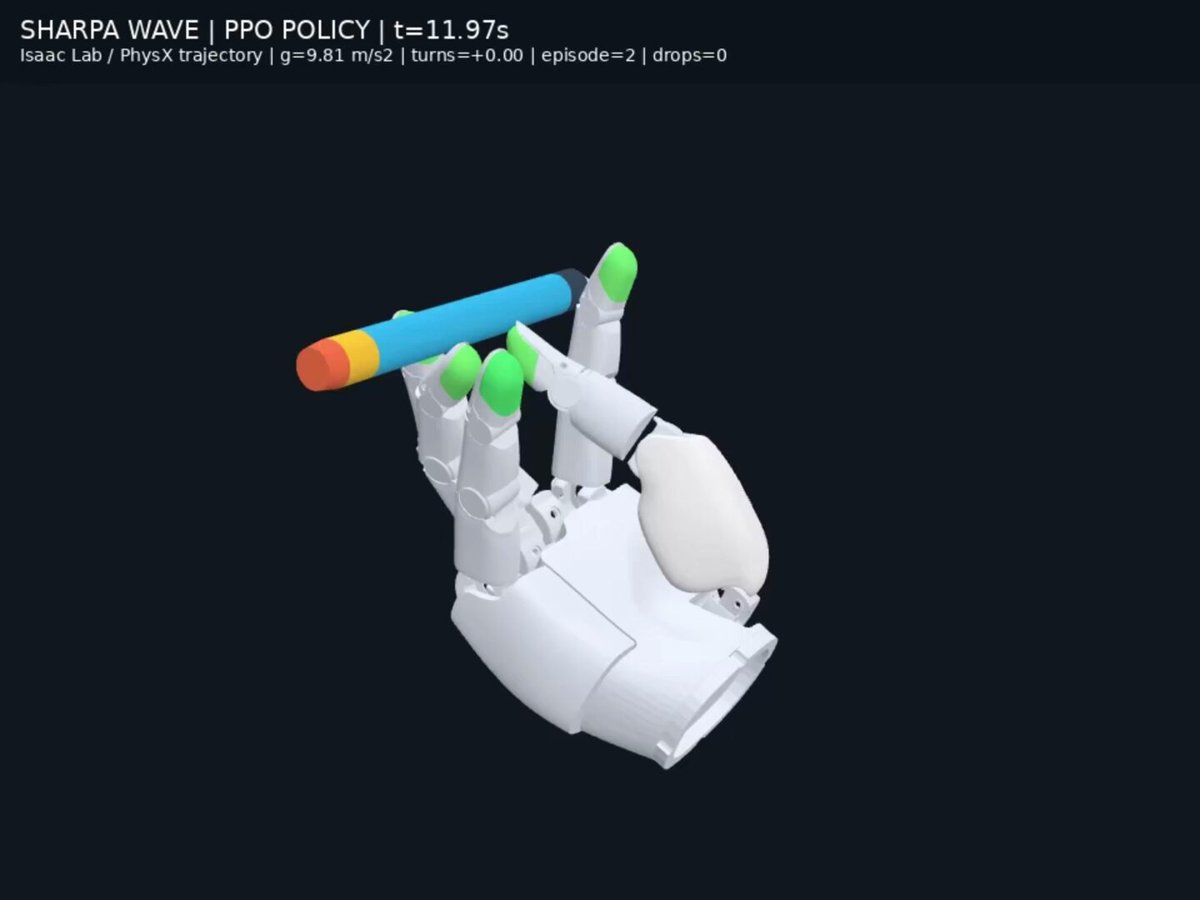
Об этом примере
Отправная точка на основе публичного проекта автора, а не дословный оригинальный промпт. Ваш результат может отличаться.
Откройте привычного помощника для программирования или 3D-инструмент. Попробуйте модель, указанную в примере, и изучите инструкции по настройке в связанных проектах.
Замените объект, художественный стиль или окружение. Чётко опишите камеру и взаимодействие. Сначала создайте небольшую версию, затем улучшайте по одной детали.
Для своего персонажа или реквизита создайте 3D-модель по короткому описанию предмета или референсу, затем импортируйте её в проект.
Права на превью принадлежат соответствующим авторам. Перед повторным использованием кода или материалов проверьте первоисточник и лицензию проекта.